Адаптивная фильтрация графовых сигналов с критерием ln-cosh
При восстановлении сигнала по части узлов графа квадратичная ошибка может придать слишком большой вес единичному выбросу. Авторы заменяют её гладким ln-cosh-критерием: около нуля поправка пропорциональна ошибке, а на больших ошибках насыщается. Работа интересна как смежный результат по робастной адаптивной фильтрации, но её опыты относятся к графам датчиков и температуре, а не к улучшению речи.
Метод. Оцениваемый сигнал предполагается ограниченным выбранной полосой графового спектра известного графа. Маска DS оставляет наблюдаемые узлы; их ошибка e проходит через tanh(p e), затем проектируется в спектральную полосу оператором UF UFᵀ и добавляется к текущей оценке с шагом μ. Критерий равен ln(cosh(p e))/p, а его ограниченная производная не позволяет амплитуде выброса неограниченно увеличивать шаг. При большом p поведение приближается к знаковому фильтру; чрезмерно малый p, напротив, почти останавливает обновления. Вариант MVSS дополнительно уменьшает шаг по смешанной мере остаточной ошибки и сглаженной оценке модуля шума. Это адаптация оценки и шага, а не адаптация Фурье-базиса во времени.
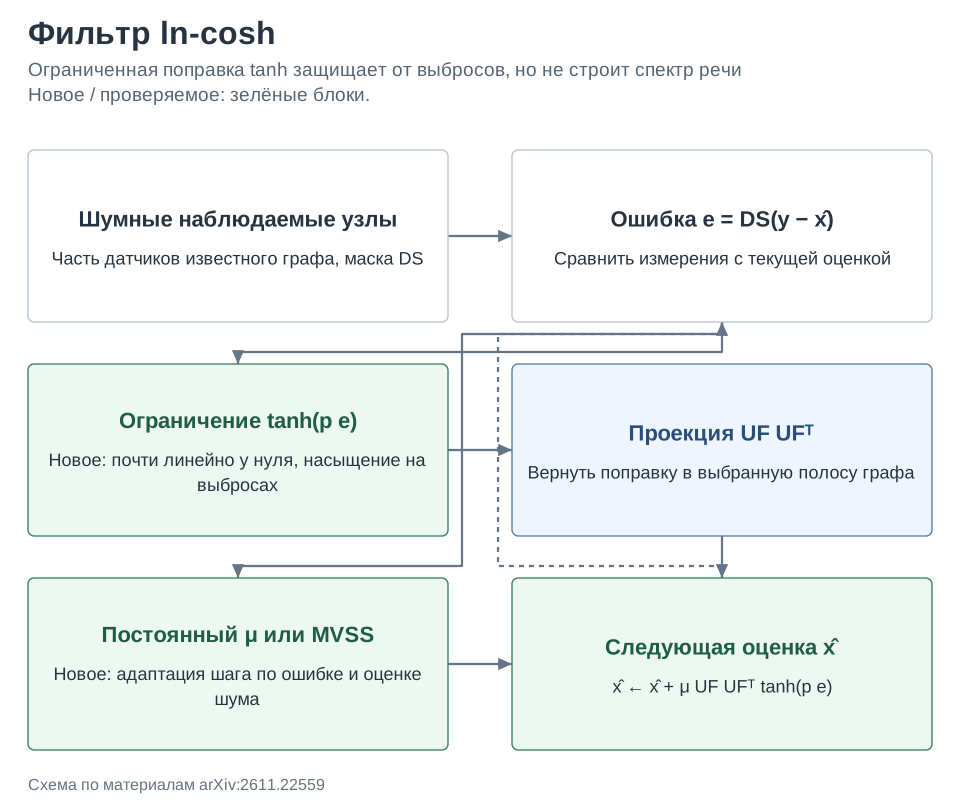
Результаты. Испытания включают синтетические графы, температурные сети и искусственно добавленные Bernoulli–Gaussian, α-стабильные, лапласовские и коши-помехи. В серии с импульсным и α-стабильным шумом приведены 100 независимых запусков с полосами 5–95% квантилей, что информативнее одной средней кривой. Авторы показывают более спокойное слежение вблизи экстремумов температуры, чем у GSP Sign, и анализируют среднеквадратичную устойчивость при оговорённых условиях. Из конкретных аппаратно-зависимых ресурсов таблица XI сообщает 335,9844 КБ памяти у LLAF против 335,9766 КБ у Sign: разница всего 0,0078 КБ, около 0,0023%. Числа качества речи или измеренного RTF в статье отсутствуют.
Ограничения. Нужны известный граф, подходящая спектральная полоса и достаточное наблюдение её компонент. Теория использует независимые симметричные помехи и локальное приближение; моделирование температурных ошибок тяжёлыми хвостами не доказывает, что реальные датчики имеют именно такое распределение. Параметр p зависит от масштаба ошибок, поэтому его нельзя переносить на другой сигнал без нормировки. Перенос на микрофонные сети, эхокомпенсацию или акустические выбросы потребует отдельной постановки и проверки.
Фишка из статьи. Уравнение 15 объясняет компромисс лучше общей фразы о робастности. При p=0,3 малые ошибки сохраняют информацию о величине, в отличие от Sign, а очень большие становятся почти знаковыми. Таблица ниже — редакторский расчёт по формуле статьи, а не дополнительные измерения её эксперимента; показана скалярная часть до графовой проекции и умножения на μ.
| Модуль ошибки |e| | |tanh(0,3e)| | |sign(e)| |
|---|---|---|
| 0,1 | 0,0300 | 1 |
| 1 | 0,2913 | 1 |
| 10 | 0,9951 | 1 |
Как это читать: одинаковая знаковая поправка груба около нуля, а неограниченная линейная опасна на выбросах. ln-cosh соединяет эти режимы плавно, но порог перехода задаётся p и единицами сигнала. Называть этот опыт частотно-временным анализом аудио или доказанным способом подавления речевого шума было бы неверно.
Источник. Оригинальное название: Least ln-cosh-based adaptive filtering algorithm for graph signal processing. arXiv:2611.22559; полный текст PDF.